Araştırma · Simülasyon ● 19 tur
Sinek Beyni Haritadan uçuşa
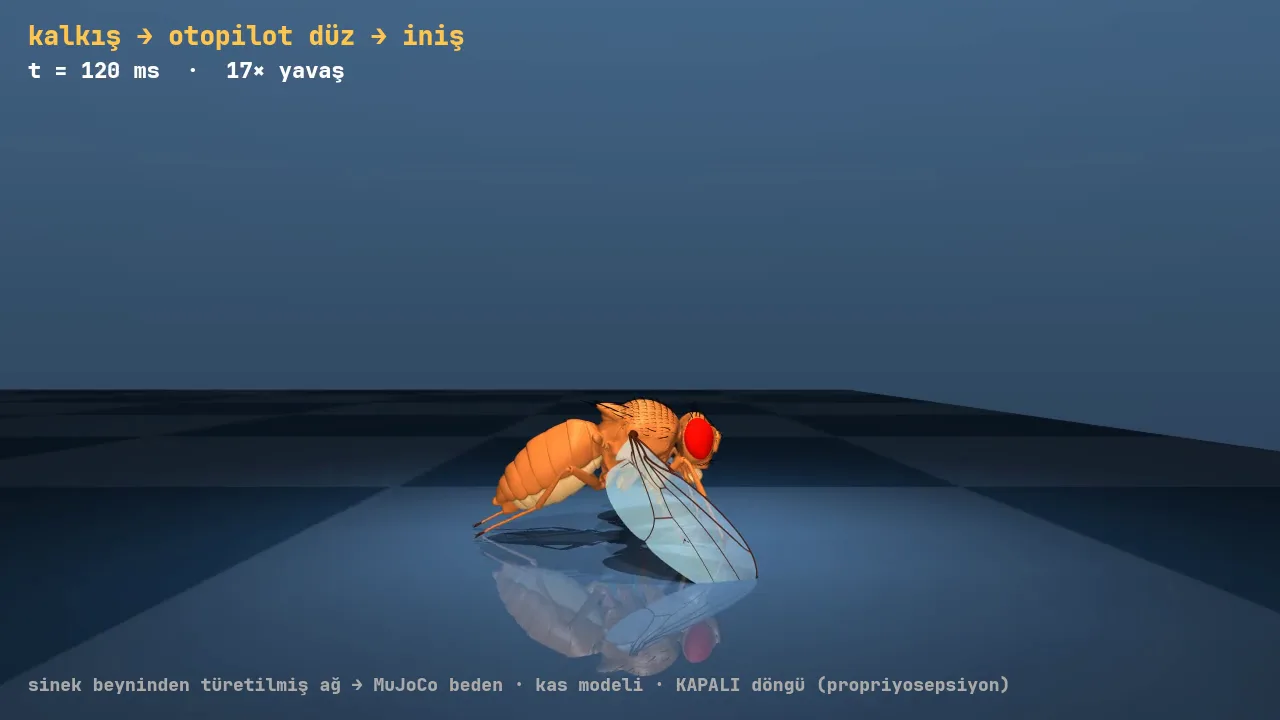
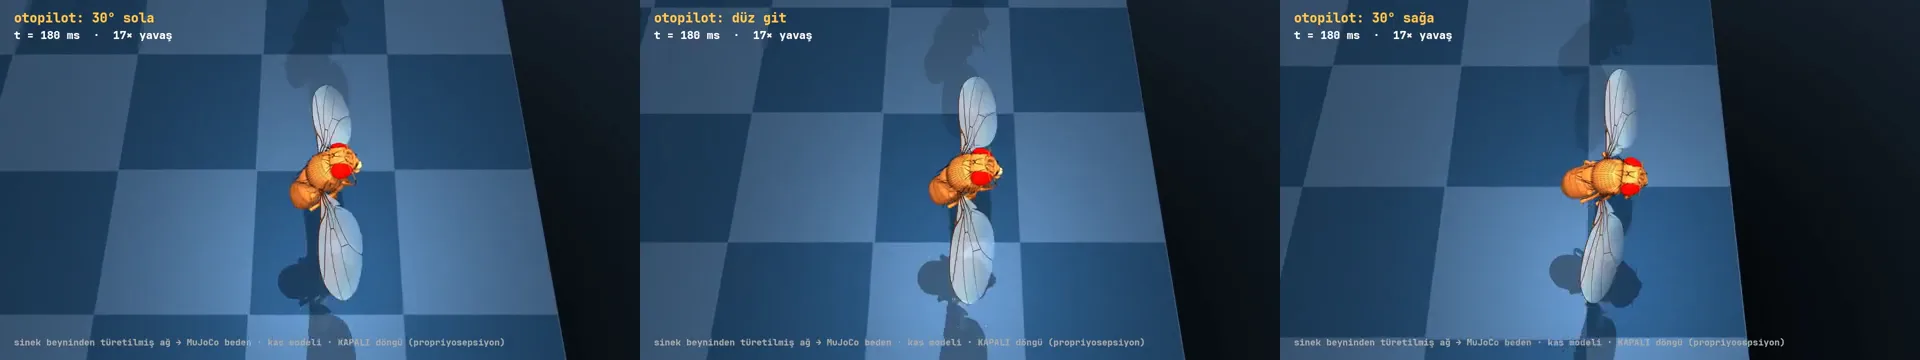
Eylül 2026'da açık kaynak yayınlanan meyve sineği beyin haritasını, ondan bağımsız yazılmış sanal bir sinek bedenine bağladık. Haritadan türettiğimiz ağ bedeni kaldırıyor, düz uçuruyor, sağa sola döndürüyor ve indiriyor.
Python · MuJoCo · WebGL
Fasıl I
Levhalar
kendi izleyicimizden ve simülasyondan
Fasıl II
Ne yaptık
basit anlatım
İki ayrı parça
Google Research ve HHMI Janelia, 3 Eylül 2026'da erkek meyve sineğinin tüm merkezi sinir sistemi haritasını Cell'de açık lisansla yayınladı. Hangi nöronun hangisine kaç temasla bağlı olduğunu gösteriyor. DeepMind'ın sanal sinek bedeni ise ayrı bir çalışma: kasları, eklemleri, kanatları olan bir fizik modeli. İkisi birbirine bağlı değildi.
Köprü
Biz bu ikisini birleştirdik. Haritadaki bağlantıları basit, ateşlenen nöronlardan oluşan bir ağa çevirdik, ağın bacak ve kanat kaslarına giden çıkışlarını sanal bedene bağladık. Sonra 19 tur boyunca bedenin ne yapabildiğini ölçtük: önce ayakta durmak, sonra kalkmak, düz uçmak, dönmek ve inmek.
Neden?
Amaç bir sinek “taklidi” değil, başka işlere takılabilen bir sinek motoru: elle yönlendirilen uçuş, kendi yönünü tutan otopilot, ileride görev verilen bir sinek ya da bir oyun.
Fasıl III
Nasıl
teknik anlatım
Önce veriyi kendimiz saydık
Ham sinaps tablosu 311,8 milyon sinaps gösteriyor; yayınlanan sayı 124,2 milyon. Fark, adı konmamış parçalardan geliyor. Yalnız sınıfı belli gövdeleri sayınca makaledeki 166.700 nörona birebir indik. Sayfadaki her sayı bu ölçümlerden.
Tarayıcıda tüm beyin
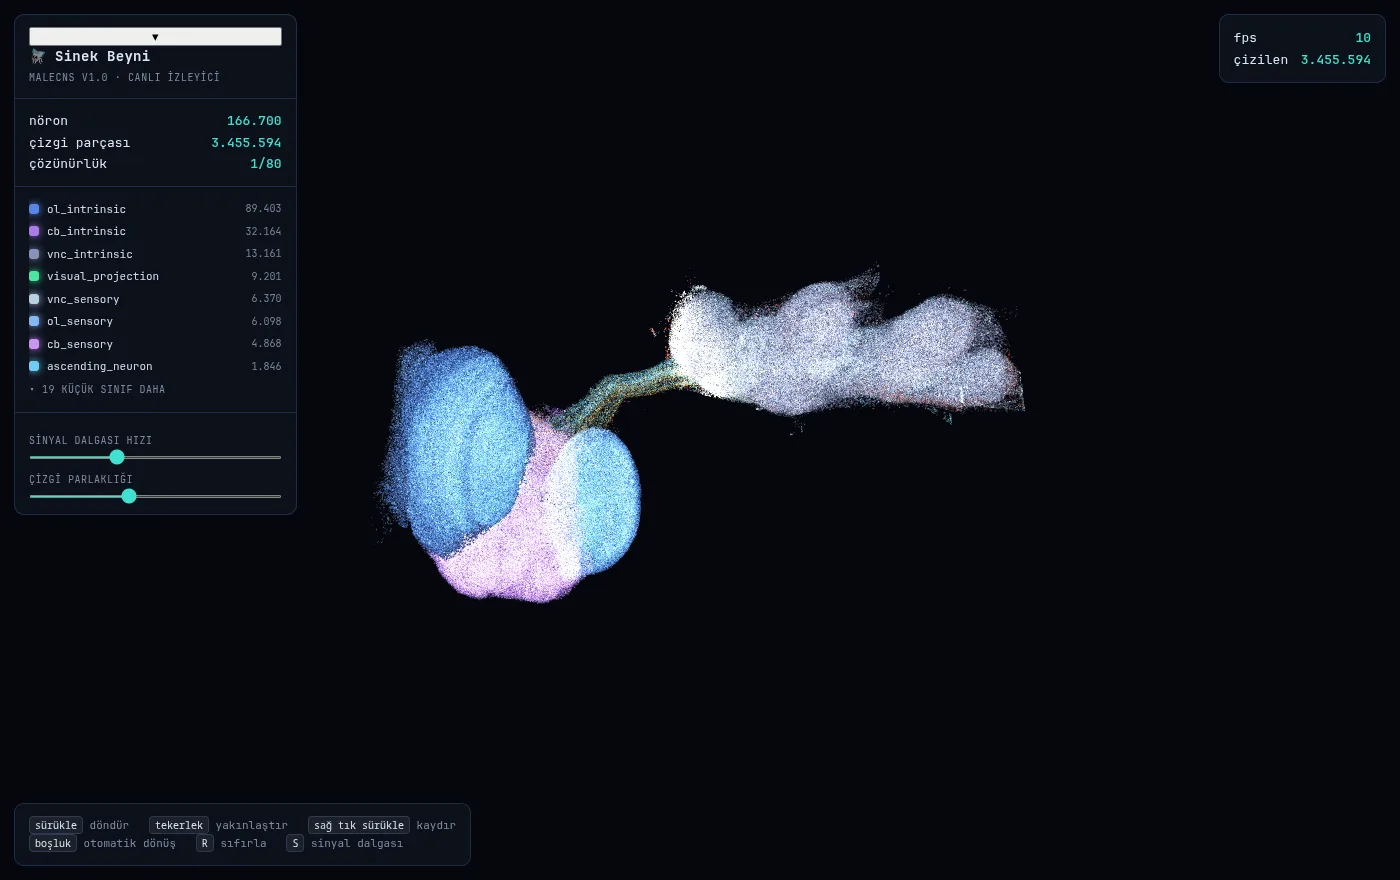
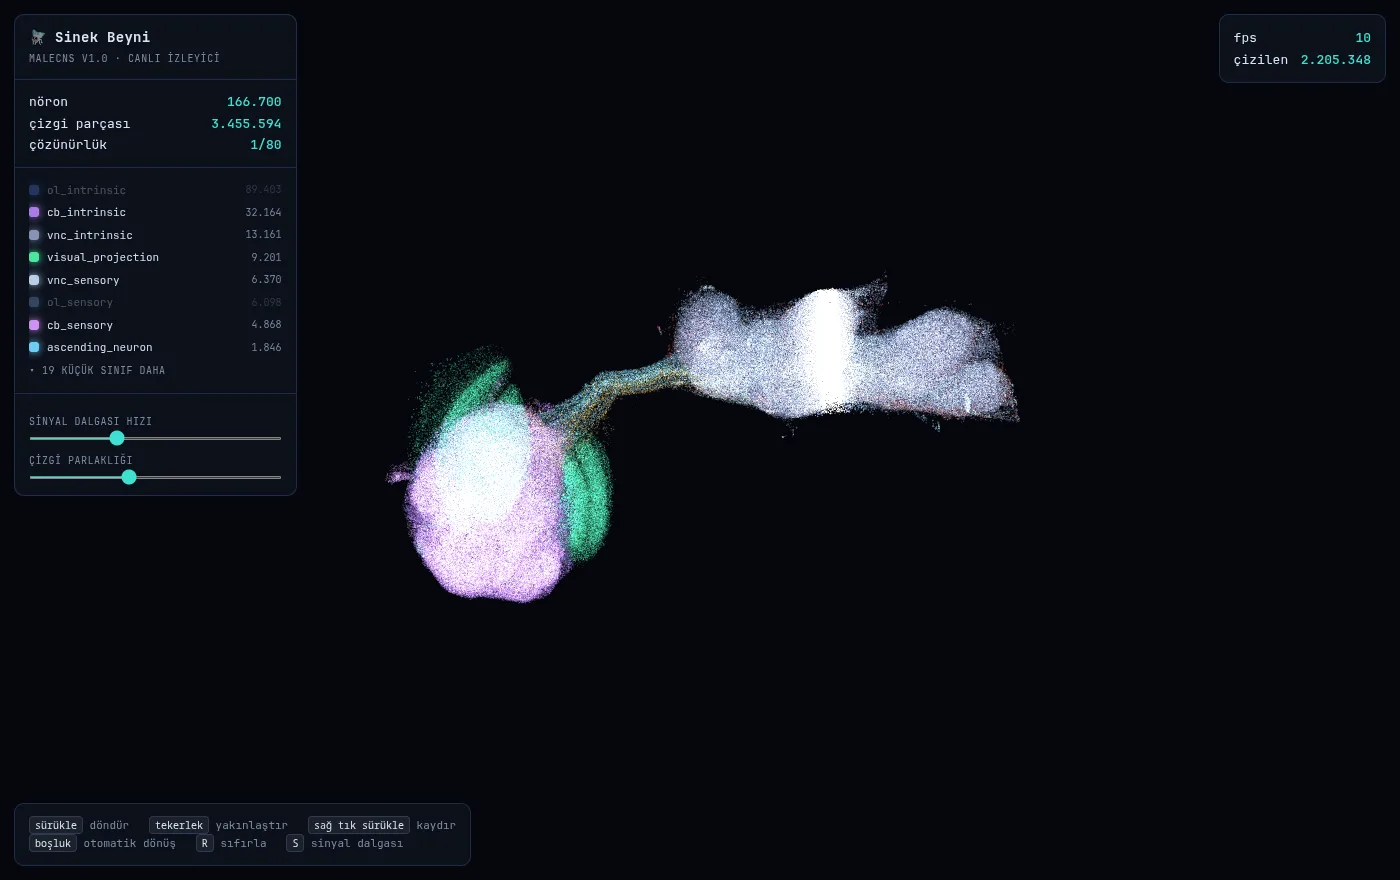
166.700 nöronun iskeletini (8,8 GB) WebGL izleyiciye çevirdik. İlk denemede kare başına 110.373 çizim çağrısı vardı; nöronları gruba göre sıralayınca 27'ye indi. İzleyici telefonda da açılıyor.
Haritadan harekete
Gözden bacağa en kısa yol 3 sinaps çıktı: ışık alıcı → görme nöronu → inen nöron → bacak kası. Yön vermek için tek bir “direksiyon” nöronu yetmedi; 27 tipten oluşan bir grubu birlikte uyarmak gerekti. Kalkışta beden yana yatıyordu; sebebi haritada eksik olan bir elektriksel bağlantıydı, onu ekleyince düzeldi.
Malzemeler
- Python
- MuJoCo
- flybody
- MaleCNS bağlantı haritası
- WebGL
- ffmpeg
Fasıl IV
Uçuş
simülasyondan, 17× yavaşlatılmış
Fasıl V
Sonuçlar
ölçülen, tekrarlanan koşularla
| Deney | Ne ölçüldü | Sonuç |
|---|---|---|
| Joystick | beyinden komutla sağa / sola | 6/6 · 5/6 |
| Otopilot | düz git, ±10° içinde | 6/6 |
| Kalkış | yana yatmadan havalanma | 12/12 |
| İniş | dik konma | 11/12 |
| Sola dönüş | havada, yeni komut grubuyla | 6/6 |
| Birleşik uçuş | kalk → +30° dön → in | 7/8 |
Fasıl VI
Sınırlar
dürüst etiket
- Bu bir sinek simülasyonu değil. Harita kimin kime bağlı olduğunu söyler; ateşleme eşiği, sinaps gücü, öğrenme yoktur. Boşlukları biz doldurduk, bu yüzden adı “sinek beyninden türetilmiş ağ”.
- Bazı komutlar elle seçildi. Otopilot ve dönüş grupları ölçerek seçildi; hangi parçanın haritadan, hangisinin elle geldiği kodda işaretli.
- Yavaş. Ağ gerçek zamandan yaklaşık 8 kat yavaş koşuyor (sıradan işlemci).
- Açık iş. Dönüşlü uçuştan sonra dik iniş oranı düşük. Proje 19. turda durduruldu.
Bunun gibi bir şey mi lazım?
Benzer bir iş istiyorsan yaz, nasıl yapılır birlikte bakalım.
Bana yaz